Լիովին կարգավորվող լիսեռով խառը հոսքի պոմպը միջին և մեծ տրամագծով պոմպի տեսակ է, որն օգտագործում է շեղբերի անկյան կարգավորիչ՝ պոմպի շեղբերը պտտեցնելու համար, այդպիսով փոխելով շեղբերի տեղադրման անկյունը՝ հոսքի և ճնշման փոփոխություններ ապահովելու համար: Հիմնական փոխադրող միջավայրը մաքուր ջուրն է կամ թեթև կեղտաջրերը 0~50℃ ջերմաստիճանում (հատուկ միջավայրերը ներառում են ծովի ջուր և Դեղին գետի ջուր): Այն հիմնականում օգտագործվում է ջրապահպանման նախագծերի, ոռոգման, ջրահեռացման և ջրի շեղման նախագծերի ոլորտներում, և օգտագործվում է բազմաթիվ ազգային նախագծերում, ինչպիսիք են հարավից հյուսիս ջրային շրջանառությունը և Յանցզի գետից Հուայհե գետը շեղելու նախագիծը:
Առանցքի և խառը հոսքի պոմպի շեղբերը տարածականորեն աղավաղված են։ Երբ պոմպի աշխատանքային պայմանները շեղվում են նախագծային կետից, շեղբերի ներքին և արտաքին եզրերի շրջագծային արագությունների միջև հարաբերակցությունը խաթարվում է, ինչի արդյունքում շեղբերի (աերոդինամիկ թևերի) կողմից տարբեր շառավղով առաջացած վերելքը այլևս հավասար չէ, ինչը հանգեցնում է պոմպում ջրի հոսքի տուրբուլենտության և ջրի կորստի աճի։ Որքան հեռու է նախագծային կետից, այնքան մեծ է ջրի հոսքի տուրբուլենտության աստիճանը և այնքան մեծ է ջրի կորուստը։ Առանցքային և խառը հոսքի պոմպերն ունեն ցածր ճնշում և համեմատաբար նեղ բարձր արդյունավետության գոտի։ Նրանց աշխատանքային ճնշման փոփոխությունը կհանգեցնի պոմպի արդյունավետության զգալի նվազմանը։ Հետևաբար, առանցքային և խառը հոսքի պոմպերը, որպես կանոն, չեն կարող օգտագործել դրոսել, պտտել և այլ կարգավորման մեթոդներ՝ աշխատանքային պայմանների աշխատանքային կատարողականությունը փոխելու համար։ Միևնույն ժամանակ, քանի որ արագության կարգավորման արժեքը չափազանց բարձր է, փոփոխական արագության կարգավորումը հազվադեպ է օգտագործվում իրական շահագործման մեջ։ Քանի որ առանցքային և խառը հոսքի պոմպերն ունեն ավելի մեծ առանցքային մարմին, հարմար է տեղադրել շեղբեր և շեղբերի միացնող ձողերի մեխանիզմներ՝ կարգավորվող անկյուններով։ Հետևաբար, առանցքային և խառը հոսքի պոմպերի աշխատանքային պայմանների կարգավորումը սովորաբար իրականացվում է փոփոխական անկյան կարգավորման միջոցով, ինչը կարող է ապահովել առանցքային և խառը հոսքի պոմպերի աշխատանքը առավել բարենպաստ աշխատանքային պայմաններում։
Երբ վերև և ներքև հոսանքների ջրի մակարդակի տարբերությունը մեծանում է (այսինքն՝ զուտ ճնշումը մեծանում է), շեղբերի տեղադրման անկյունը կարգավորվում է ավելի փոքր արժեքի։ Համեմատաբար բարձր արդյունավետությունը պահպանելիս ջրի հոսքի արագությունը համապատասխանաբար կրճատվում է՝ շարժիչի գերբեռնվածությունը կանխելու համար. երբ վերև և ներքև հոսանքների ջրի մակարդակի տարբերությունը նվազում է (այսինքն՝ զուտ ճնշումը փոքրանում է), շեղբերի տեղադրման անկյունը կարգավորվում է ավելի մեծ արժեքի՝ շարժիչը լիովին բեռնելու և ջրային պոմպին ավելի շատ ջուր մղելու հնարավորություն տալու համար։ Ամփոփելով՝ շեղբերի անկյունը փոխող լիսեռային և խառը հոսքի պոմպերի օգտագործումը կարող է այն աշխատեցնել առավել բարենպաստ աշխատանքային վիճակում՝ խուսափելով հարկադիր անջատումից և հասնելով բարձր արդյունավետության և ջրի բարձր մղման։
Բացի այդ, երբ սարքը գործարկվում է, շեղբի տեղադրման անկյունը կարող է կարգավորվել մինչև նվազագույնը, ինչը կարող է նվազեցնել շարժիչի մեկնարկային բեռը (նշանակված հզորության մոտ 1/3~2/3-ը): Անջատելուց առաջ շեղբի անկյունը կարող է կարգավորվել մինչև ավելի փոքր արժեք, ինչը կարող է նվազեցնել պոմպի հետհոսքի արագությունը և ջրի հոսքի ծավալը անջատման ժամանակ, ինչպես նաև նվազեցնել ջրի հոսքի հարվածային վնասը սարքավորումների վրա:
Ամփոփելով՝ շեղբի անկյան կարգավորման ազդեցությունը նշանակալի է. ① Անկյունը փոքր արժեքով կարգավորելը հեշտացնում է մեկնարկը և անջատումը. ② Անկյունը մեծ արժեքով կարգավորելը մեծացնում է հոսքի արագությունը. ③ Անկյունի կարգավորումը կարող է պոմպային բլոկը տնտեսապես աշխատեցնել: Կարելի է տեսնել, որ շեղբի անկյան կարգավորիչը համեմատաբար կարևոր դեր է զբաղեցնում միջին և մեծ պոմպակայանների շահագործման և կառավարման մեջ:
Լիովին կարգավորվող լիսեռով խառը հոսքի պոմպի հիմնական մարմինը բաղկացած է երեք մասից՝ պոմպի գլխիկ, կարգավորիչ և շարժիչ։
1. Պոմպի գլխիկ
Լիովին կարգավորվող առանցքային խառը հոսքի պոմպի տեսակարար արագությունը 400~1600 է (առանցքային հոսքի պոմպի սովորական տեսակարար արագությունը՝ 700~1600), (խառը հոսքի պոմպի սովորական տեսակարար արագությունը՝ 400~800), իսկ ընդհանուր ճնշումը՝ 0~30.6 մ: Պոմպի գլխիկը հիմնականում կազմված է ջրի մուտքի եղջյուրից (ջրի մուտքի ընդարձակման միացում), ռոտորի մասերից, թևիկի խցիկի մասերից, ուղղորդող թևի մարմնից, պոմպի նստատեղից, արմունկից, պոմպի լիսեռի մասերից, փաթեթավորման մասերից և այլն: Հիմնական բաղադրիչների ներածություն.
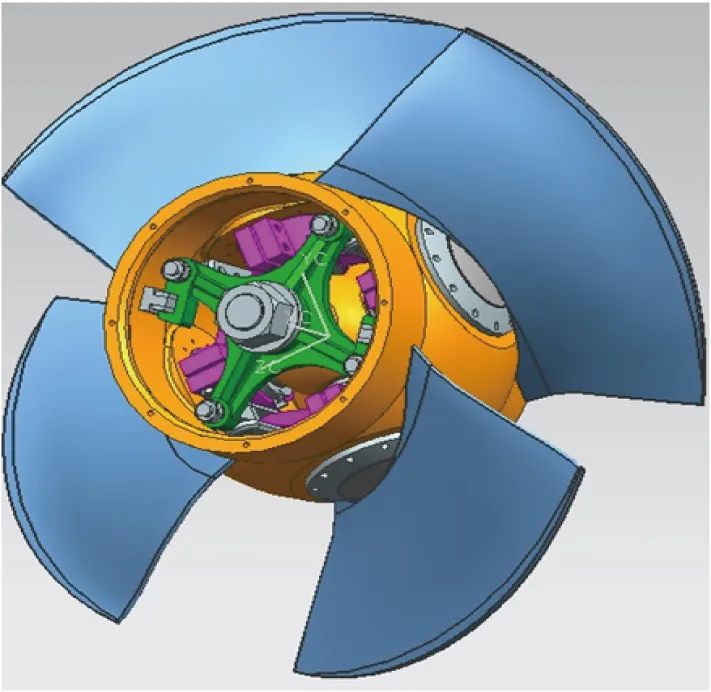
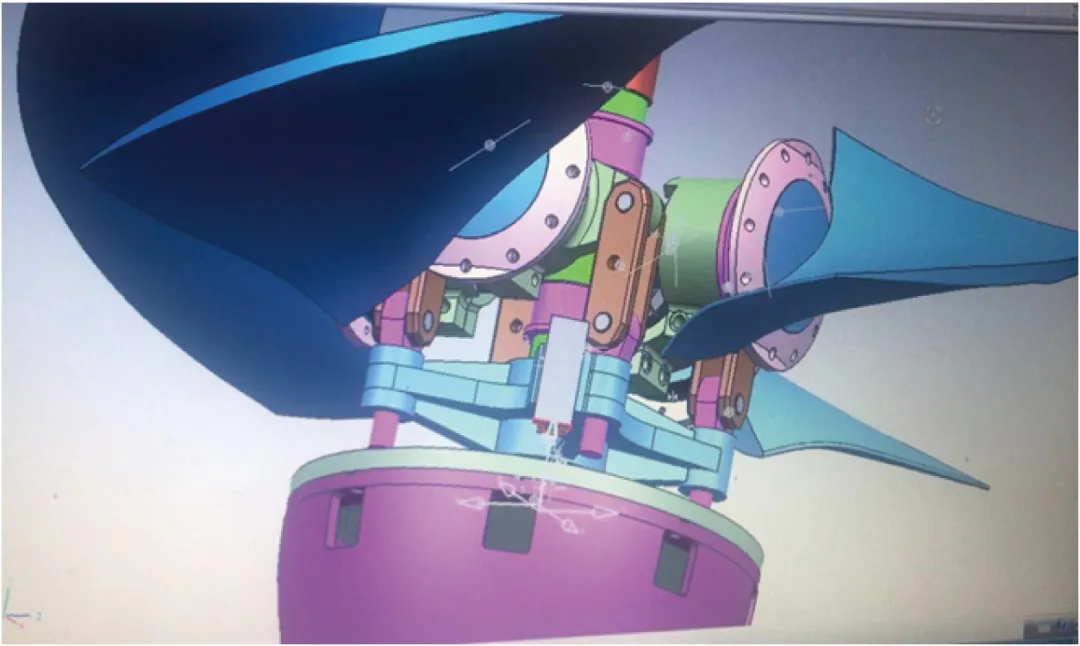
1. Ռոտորային բաղադրիչը պոմպի գլխիկի հիմնական բաղադրիչն է, որը կազմված է շեղբերից, ռոտորի կորպուսից, ստորին քաշող ձողից, կրողից, շարժիչի լծակից, աշխատանքային շրջանակից, միացնող ձողից և այլ մասերից: Ընդհանուր հավաքումից հետո կատարվում է ստատիկ հավասարակշռության ստուգում: Դրանցից շեղբի նյութը նախընտրելի է ZG0Cr13Ni4Mo (բարձր կարծրություն և լավ մաշվածության դիմադրություն), և կիրառվում է CNC մեքենայացում: Մնացած մասերի նյութը, որպես կանոն, հիմնականում ZG է:
2. Թիփլերի խցիկի բաղադրիչները կենտրոնում ամբողջությամբ բացված են, որոնք ամրացվում են պտուտակներով և տեղադրվում կոնաձև քորոցներով: Նյութը նախընտրելի է որպես ամբողջական ZG, իսկ որոշ մասեր պատրաստված են ZG + պատված չժանգոտվող պողպատից (այս լուծույթը բարդ է արտադրության մեջ և հակված է եռակցման թերությունների, ուստի այն պետք է հնարավորինս խուսափել):
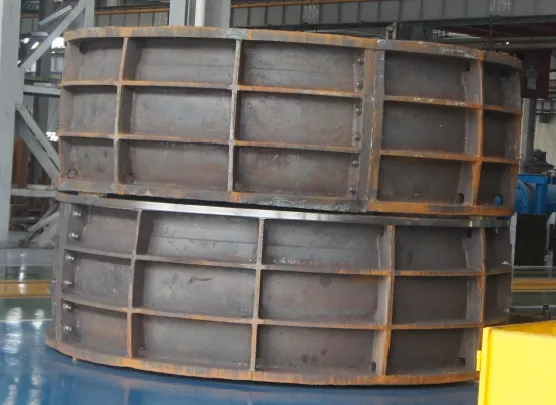
3. Ուղղորդող թիակի մարմին։ Քանի որ լիովին կարգավորվող պոմպը հիմնականում միջինից մինչև մեծ տրամաչափի պոմպ է, հաշվի են առնվում ձուլման դժվարությունը, արտադրության արժեքը և այլ գործոններ։ Ընդհանուր առմամբ, նախընտրելի նյութը ZG+Q235B-ն է։ Ուղղորդող թիակը ձուլվում է մեկ կտորից, իսկ պատյանի եզրը Q235B պողպատե թիթեղից է։ Երկուսն էլ եռակցվում են, ապա մշակվում։
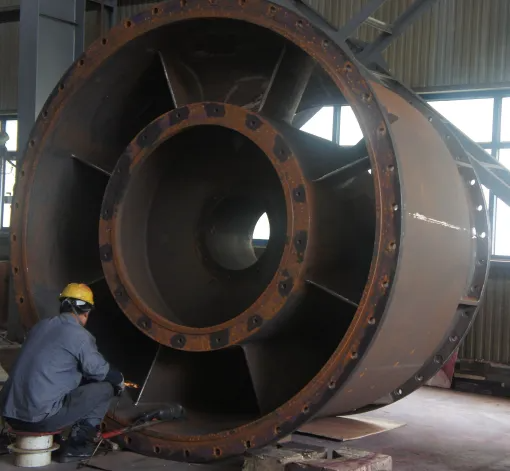
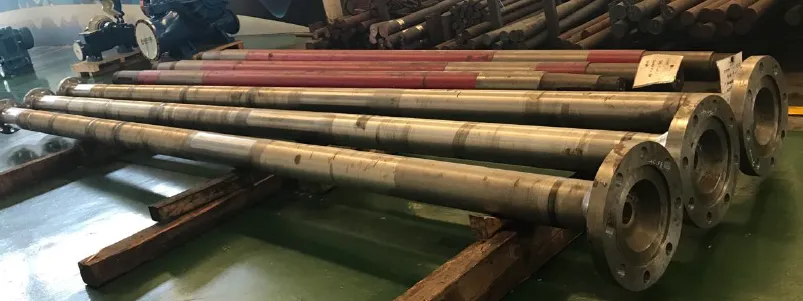
4. Պոմպի լիսեռ. Լիովին կարգավորվող պոմպը, որպես կանոն, խոռոչ լիսեռ է՝ երկու ծայրերում եզրային կառուցվածքներով: Նյութը նախընտրելի է կռել 45 + 30Cr13 ծածկույթ: Ջրատարող կրողի և լցանյութի ծածկույթը հիմնականում նախատեսված է դրա կարծրությունը մեծացնելու և մաշվածության դիմադրությունը բարելավելու համար:
Կարգավորիչի հիմնական բաղադրիչների ներածություն
Այսօր շուկայում հիմնականում օգտագործվում է ներկառուցված շեղբի անկյան հիդրավլիկ կարգավորիչը։ Այն հիմնականում բաղկացած է երեք մասից՝ պտտվող մարմին, կափարիչ և կառավարման ցուցիչի համակարգի տուփ։
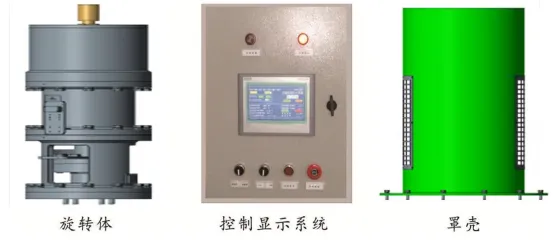
1. Պտտվող մարմին. Պտտվող մարմինը բաղկացած է հենարանից, գլանից, վառելիքի բաքից, հիդրավլիկ հզորության բլոկից, անկյան սենսորից, էլեկտրամատակարարման սահող օղակից և այլն:
Ամբողջ պտտվող մարմինը տեղադրված է գլխավոր շարժիչի լիսեռի վրա և պտտվում է լիսեռի հետ համաժամանակ։ Այն ամրացված է գլխավոր շարժիչի լիսեռի վերին մասին պտուտակներով՝ ամրացման եզրագծի միջոցով։
Մոնտաժային եզրը միացված է հենարանային նստատեղին։
Անկյունի սենսորի չափման կետը տեղադրվում է մխոցային ձողի և կապող ձողի թևքի միջև, իսկ անկյան սենսորը՝ յուղի գլանից դուրս։
Սնուցման օղակը տեղադրվում և ամրացվում է յուղի բաքի կափարիչի վրա, և դրա պտտվող մասը (ռոտորը) պտտվում է պտտվող մարմնի հետ համաժամանակ։ Ռոտորի ելքային ծայրը միացված է հիդրավլիկ հզորության բլոկին, ճնշման սենսորին, ջերմաստիճանի սենսորին, անկյան սենսորին և սահմանային անջատիչին։ Սնուցման օղակի ստատորի մասը միացված է կափարիչի վրա գտնվող կանգառային պտուտակին, իսկ ստատորի ելքը՝ կարգավորիչի կափարիչի վրա գտնվող տերմինալին։
Մխոցային ձողը ամրացված է պտուտակովջրային պոմպկապող ձող
Հիդրավլիկական էներգաբլոկը գտնվում է յուղի բաքի ներսում, որը էներգիա է ապահովում յուղի գլանի գործողության համար։
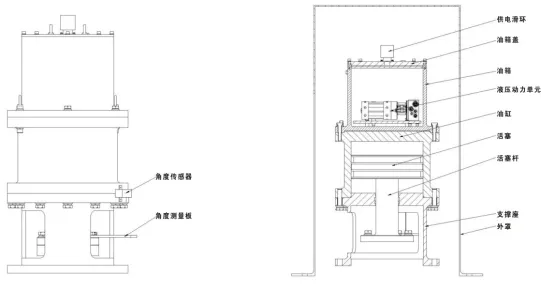
Կարգավորիչը բարձրացնելիս օգտագործելու համար յուղի բաքի վրա տեղադրված են երկու բարձրացնող օղակներ։
2. Ծածկոց (նաև կոչվում է ֆիքսված մարմին). Այն բաղկացած է երեք մասից։ Մեկ մասը արտաքին ծածկոցն է, երկրորդ մասը՝ ծածկոցը, իսկ երրորդ մասը՝ դիտման պատուհանը։ Արտաքին ծածկոցը տեղադրվում և ամրացվում է գլխավոր շարժիչի արտաքին ծածկոցի վերևում՝ պտտվող մարմինը ծածկելու համար։
3. Կառավարման ցուցիչի համակարգի տուփ (ինչպես ցույց է տրված նկար 3-ում): Այն բաղկացած է PLC-ից, սենսորային էկրանից, ռելեից, կոնտակտորից, հաստատուն հոսանքի աղբյուրից, կոճակից, ցուցիչ լույսից և այլն: Սենսորային էկրանը կարող է ցուցադրել շեղբի ընթացիկ անկյունը, ժամանակը, յուղի ճնշումը և այլ պարամետրեր: Կառավարման համակարգն ունի երկու գործառույթ՝ տեղային կառավարում և հեռակառավարում: Երկու կառավարման ռեժիմները փոխվում են կառավարման ցուցիչի համակարգի տուփի վրա գտնվող երկդիրք կոճակի միջոցով (նույնը նշված է որպես «կառավարման ցուցիչի տուփ», ստորև):
Սինխրոն և ասինխրոն շարժիչների համեմատություն և ընտրություն
Ա. Սինխրոն շարժիչների առավելություններն ու թերությունները
Առավելություններ՝
1. Ռոտորի և ստատորի միջև օդային բացը մեծ է, և տեղադրումն ու կարգավորումը հարմար են։
2. Հարթ գործողություն և ուժեղ գերբեռնվածության հզորություն:
3. Արագությունը չի փոխվում բեռի հետ։
4. Բարձր արդյունավետություն։
5. Հզորության գործակիցը կարող է բարձրացվել։ Ռեակտիվ հզորությունը կարող է մատակարարվել էլեկտրական ցանցին, դրանով իսկ բարելավելով էլեկտրական ցանցի որակը։ Բացի այդ, երբ հզորության գործակիցը կարգավորվում է 1-ի կամ դրան մոտ, ամպերմետրի ցուցմունքը կնվազի՝ հոսանքի ռեակտիվ բաղադրիչի նվազման պատճառով, ինչը անհնար է ասինխրոն շարժիչների համար։
Թերություններ՝
1. Ռոտորը պետք է սնուցվի հատուկ գրգռման սարքով։
2. Արժեքը բարձր է։
3. Սպասարկումն ավելի բարդ է։
Բ. Ասինխրոն շարժիչների առավելություններն ու թերությունները
Առավելություններ՝
1. Ռոտորը կարիք չունի միացվելու այլ էներգիայի աղբյուրների:
2. Պարզ կառուցվածք, թեթև քաշ և ցածր գին։
3. Հեշտ սպասարկում։
Թերություններ՝
1. Ռեակտիվ հզորությունը պետք է օգտագործվի էլեկտրացանցից, ինչը վատթարացնում է էլեկտրացանցի որակը։
2. Ռոտորի և ստատորի միջև օդային բացը փոքր է, և տեղադրումն ու կարգավորումը անհարմար են։
Գ. Շարժիչների ընտրություն
1000 կՎտ անվանական հզորությամբ և 300 պտույտ/րոպե անվանական արագությամբ շարժիչների ընտրությունը պետք է որոշվի տեխնիկական և տնտեսական համեմատությունների հիման վրա՝ համաձայն կոնկրետ պայմանների։
1. Ջրային պահպանության ոլորտում, երբ տեղադրված հզորությունը սովորաբար 800 կՎտ-ից ցածր է, նախընտրելի են ասինխրոն շարժիչները, իսկ երբ տեղադրված հզորությունը 800 կՎտ-ից մեծ է, հակված են ընտրվել սինխրոն շարժիչները:
2. Սինխրոն և ասինխրոն շարժիչների միջև հիմնական տարբերությունն այն է, որ ռոտորի վրա կա գրգռման փաթույթ, և անհրաժեշտ է կարգավորել թրիստորի գրգռման էկրանը:
3. Իմ երկրի էլեկտրամատակարարման վարչությունը սահմանում է, որ օգտագործողի էլեկտրամատակարարման հզորության գործակիցը պետք է հասնի 0.90 կամ ավելիի: Սինխրոն շարժիչներն ունեն բարձր հզորության գործակից և կարող են բավարարել էլեկտրամատակարարման պահանջները, մինչդեռ ասինխրոն շարժիչներն ունեն ցածր հզորության գործակից և չեն կարող բավարարել էլեկտրամատակարարման պահանջները, և անհրաժեշտ է ռեակտիվ փոխհատուցում: Հետևաբար, ասինխրոն շարժիչներով հագեցած պոմպակայանները, որպես կանոն, պետք է հագեցած լինեն ռեակտիվ փոխհատուցման էկրաններով:
4. Սինխրոն շարժիչների կառուցվածքն ավելի բարդ է, քան ասինխրոն շարժիչներինը: Երբ պոմպակայանի նախագիծը պետք է հաշվի առնի և՛ էներգիայի արտադրությունը, և՛ փուլային մոդուլյացիան, պետք է ընտրել սինխրոն շարժիչ:
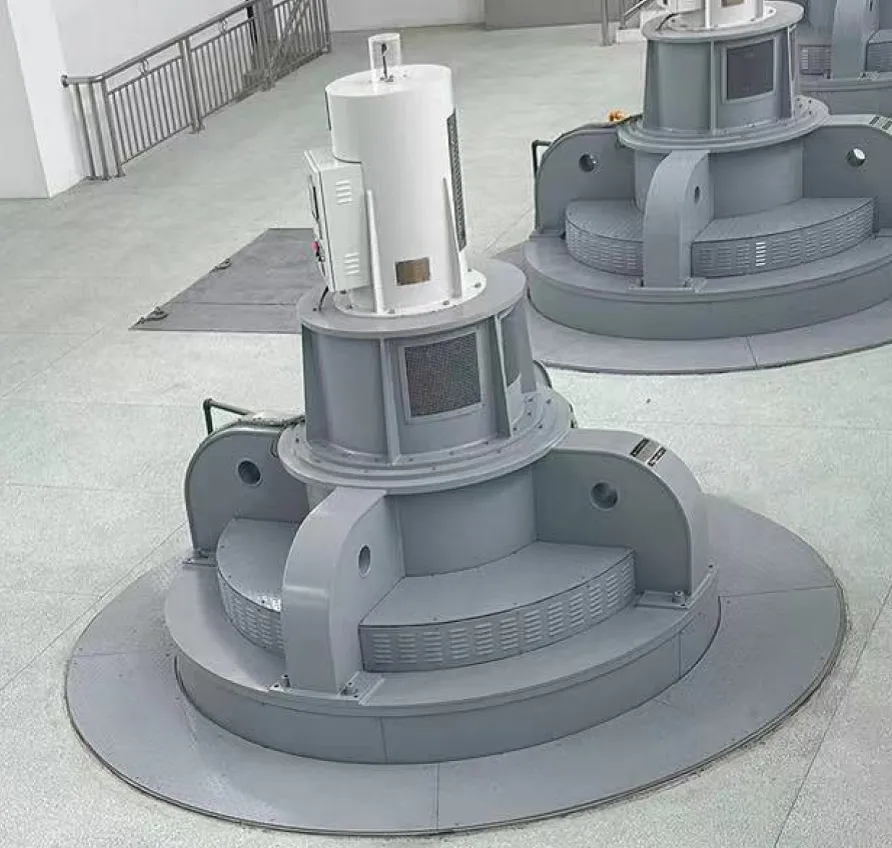
Լիովին կարգավորվող առանցքային խառը հոսքի պոմպերը լայնորեն կիրառվում ենուղղահայաց միավորներ(ԶԼՔ, ՀԼՔ, ԶԼՔԿ),հորիզոնական (թեք) միավորներ(ZWQ, ZXQ, ZGQ) և կարող են օգտագործվել նաև ցածր բարձրացման և մեծ տրամագծով LP սարքերում։
Հրապարակման ժամանակը. Օգոստոսի 30-2024