Antlia mixta fluxus, axe plene adaptabili, est antliae medii et magni diametri, quae regulatore anguli alarum utitur ad alas antliae rotandas, ita angulum positionis alarum mutando ut fluxus et altitudines aquae mutari possint. Medium translationis principale est aqua pura vel cloaca levis ad temperaturam 0~50℃ (inter media specialia sunt aqua marina et aqua Fluminis Flavi). Praecipue in agris proiectorum conservationis aquae, irrigationis, exhauritionis et derivationis aquae adhibetur, et in multis proiectis nationalibus, ut Proiecto Derivationis Aquae a Meridie ad Septentrionem et Proiecto Derivationis Fluminis Yangtze ad Flumen Huaihe, adhibetur.
Alae axis et antliae mixti fluxus spatialiter distorquentur. Cum condiciones operationis antliae a puncto designato discedant, proportio inter celeritatem circumferentialem marginum interiorum et exteriorum alarum destruitur, quod efficit ut elevatio a laminis (alarum) sub radiis diversis generata non iam aequalis sit, ita ut fluxus aquae in antlia turbulentus sit et aquae iactura augeatur; quo longius a puncto designato, eo maior gradus turbulentiae fluxus aquae et eo maior aquae iactura. Antliae axiales et mixti fluxus altitudinem humilem et zonam efficaciae altae relative angustam habent. Mutatio altitudines operationis earum efficientiam antliae significanter imminuet. Ergo, antliae axiales et mixti fluxus plerumque non possunt uti suffocatione, rotatione, aliisque modis adaptationis ad functionem operationis mutandam; simul, quia sumptus regulationis celeritatis nimis altus est, regulatio celeritatis variabilis raro in operatione reali adhibetur. Cum antliae axiales et mixti fluxus corpus maius habeant, commodum est alas et mechanismos bielarum alarum cum angulis adaptabilibus instituere. Quapropter, adaptatio condicionum operandi antliarum axialium et mixti fluxus plerumque adaptationem anguli variabilis adhibet, quae antliae axiales et mixti fluxus sub condicionibus operandi quam favorabilissimis operari potest.
Cum differentia aquae inter flumen sursum et deorsum crescit (id est, cum altitudines aquae augentur), angulus positionis alarum ad valorem minorem adaptatur. Efficacia relative alta servata, fluxus aquae rite reducitur ne motor onere nimio afficiatur; cum differentia aquae inter flumen sursum et deorsum decrescit (id est, cum altitudines aquae decrescit), angulus positionis alarum ad valorem maiorem adaptatur ut motor plene oneretur et antlia aquaria plus aquae pumpare possit. Breviter, usus antliarum axis et mixti fluxus, quae angulum alarum mutare possunt, eam in statu laboris quam maxime opportuno operari efficere potest, vitando cessationem coactam et efficientiam magnam et magnum aquae pumpandum assequendo.
Praeterea, cum machina incipitur, angulus positionis alae ad minimum aptari potest, quod onus initiale motoris (circiter 1/3~2/3 potentiae nominalis) reducere potest; antequam machina claudatur, angulus alae ad valorem minorem aptari potest, quod celeritatem refluxus et volumen aquae in antlia durante clausione minuere, et damnum impetus aquae in machinam illatum minuere potest.
Breviter, effectus adaptationis anguli alae significans est: ① Angulum ad valorem minorem adaptando faciliorem reddit initium et cessationem; ② Angulum ad valorem maiorem adaptando fluxus celeritatem auget; ③ Angulum adaptando, unitas antliae oeconomice operari potest. Patet adaptatorem anguli alae locum satis gravem tenere in operatione et administratione stationum antliae mediocrium et magnarum.
Corpus principale antliae mixti fluxus axis plene adaptabilis ex tribus partibus constat: capite antliae, regulatore, et motore.
1. Caput antliae
Celeritas specifica antliae fluxus mixti axialis plene adaptabilis est 400~1600 (celeritas specifica conventionalis antliae fluxus axialis est 700~1600), (celeritas specifica conventionalis antliae fluxus mixti est 400~800), et altitudo generalis est 0~30.6m. Caput antliae maxime constat ex cornu ingressus aquae (compensatione expansionis ingressus aquae), partibus rotoris, partibus camerae impeller, corpore alae ductoris, sede antliae, cubito, partibus axis antliae, partibus impletionis, etc. Introductio ad partes principales:
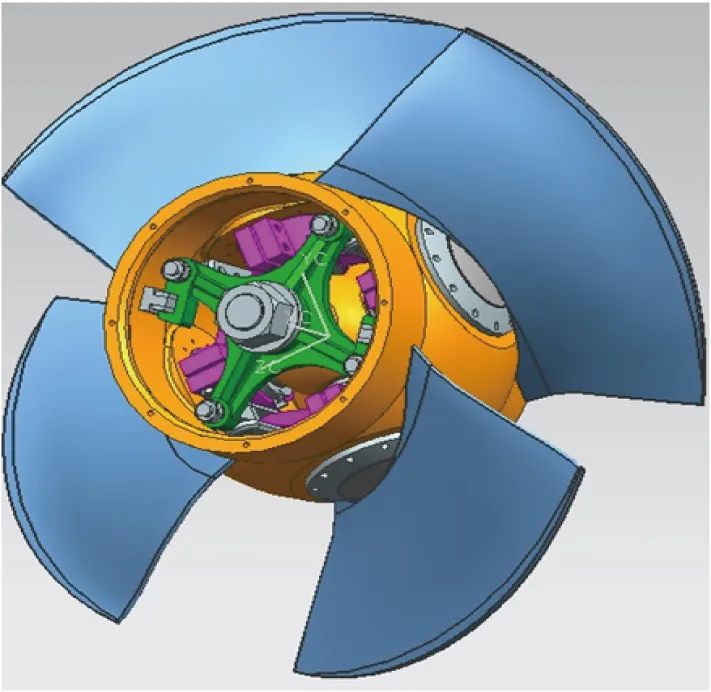
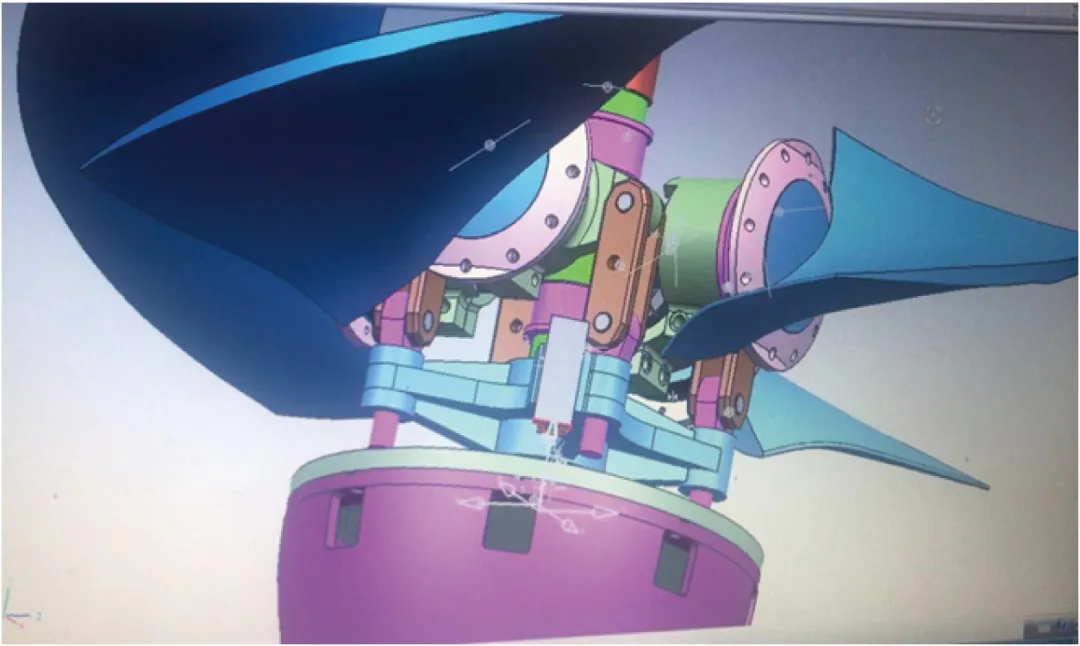
1. Pars rotoris est pars principalis in capite antliae, quae constat ex alis, corpore rotoris, virga trahenti inferiori, fulcro, brachio manubrii, quadro operatorio, virga connectente, aliisque partibus. Post compositionem totius, probatio aequilibrii statici perficitur. Inter haec, materia alarum praefertur esse ZG0Cr13Ni4Mo (alta duritia et bona resistentia attritionis), et machinatio CNC adhibetur. Materia partium reliquarum plerumque est praecipue ZG.
2. Partes camerae impelleris in medio integre aperiuntur, quae clavis stringuntur et paxillis conicis positis. Materia ZG integralis praefertur, et nonnullae partes ex ZG + chalybe inoxidabili obducto fiunt (haec solutio difficilis fabricatione est et vitiis sudurae obnoxia, itaque quantum fieri potest vitanda est).
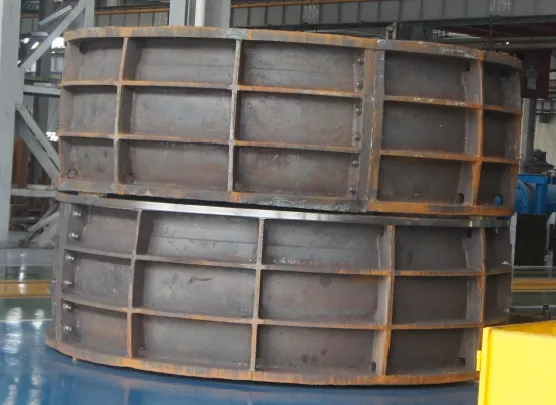
3. Corpus alae ductoriae. Cum antlia plene adaptabilis sit fere antlia mediocris vel magni calibri, difficultas fusionis, sumptus fabricationis, et aliae res in considerationem ducuntur. Generaliter, materia praefertur ZG+Q235B. Alava ductoria in unam partem fusa est, et flange testae est lamina ferrea Q235B. Utraque conglutinatur et deinde tractatur.
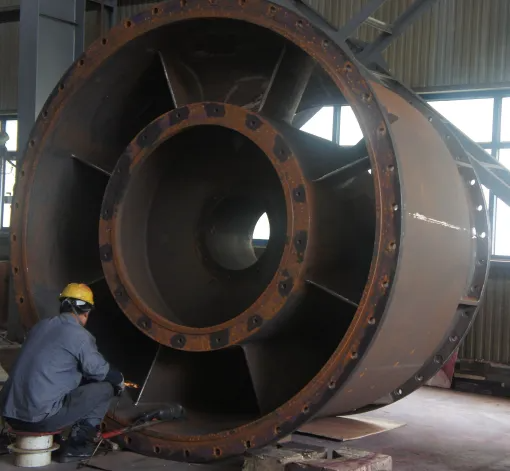
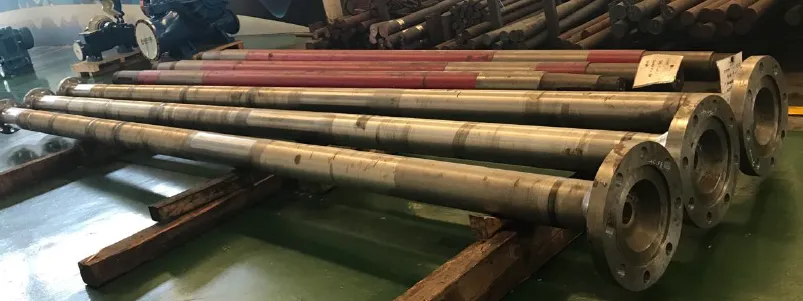
4. Axis antliae: Antlia plene adaptabilis plerumque axis cavus est cum structuris flangarum ad utrumque finem. Materia praefertur esse fusa 45 + tegumentum 30Cr13. Tegumentum ad fulcrum ductorem aquae et impletionem praecipue est ad eius duritiem augendam et resistentiam attritionis emendandam.
Introductio ad partes principales regulatoris
Regulator hydraulicus anguli laminae inclusus hodie in foro praecipue adhibetur. Constat praecipue ex tribus partibus: corpore rotante, operculo, et capsa systematis monitorii.
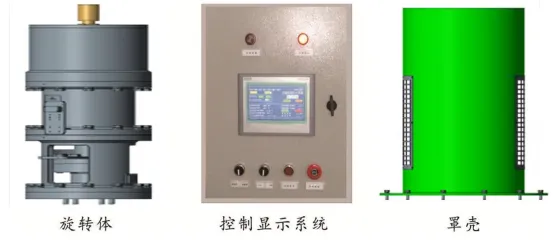
1. Corpus rotans: Corpus rotans constat ex sede sustentatrice, cylindro, receptaculo cibustibilis, unitate potentiae hydraulicae, sensore anguli, anulo labente potentiae, etc.
Totum corpus rotans in axe motoris principalis ponitur et cum axe synchrone rotatur. Per flange fulcri ad summum axis motoris principalis affixum est.
Flanga montatoria sedi sustentanti coniungitur.
Punctum mensurae sensoris anguli inter virgam pistonis et manicam virgae rectoriae installatur, sensor autem anguli extra cylindrum olei installatur.
Anulus labsor potentiae electricae operculo receptaculi olei installatur et affixus est, cuius pars rotans (rotor) cum corpore rotante synchrone rotatur. Extremum egressus in rotore cum unitate potentiae hydraulicae, sensore pressionis, sensore temperaturae, sensore anguli, et interruptore limitis connectitur; pars statoris anuli labsor potentiae electricae cum cochlea terminationis in operculo connectitur, et exitus statoris cum terminali in operculo regulatoris connectitur.
Virga pistonis adfixa estantlia aquariavirga ligationis
Unitas potentiae hydraulicae intra cisternam olei est, quae vim pro actione cylindri olei praebet.
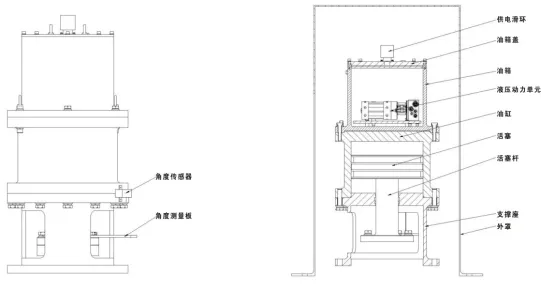
Duo anuli elevatorii in cisterna olei inserti sunt ad usum cum regulator tollitur.
2. Tegmen (etiam corpus fixum appellatum): Tribus partibus constat. Una pars est tegmen externum; secunda pars est operculum; tertia pars est fenestra observationis. Tegmen externum installatur et fixum est super tegmen externum motoris principalis ad corpus rotans tegendum.
3. Arca systematis monstrationis moderandi (ut in Figura 3 demonstratur): Constat ex PLC, tactili schermo, relevatore, contactore, fonte potentiae DC, manubrio, lumine indicatorio, etc. Tactile schermo angulum laminae praesentem, tempus, pressionem olei, et alia parametra ostendere potest. Systema moderandi duas functiones habet: moderationem localem et moderationem remotam. Duo modi moderandi per manubrium duarum positionum in arca systematis monstrationis moderandi (quae "arca monstrationis moderandi" appellatur, infra eadem) commutantur.
Tres. Comparatio et selectio motorum synchronorum et asynchronorum.
A. Commoda et incommoda motorum synchronorum
Commoda:
1. Spatium aereum inter rotorem et statorem magnum est, et installatio et adaptatio faciles sunt.
2. Operatio lenis et capacitas onerandi fortis.
3. Celeritas cum onere non mutatur.
4. Alta efficacia.
5. Factor potentiae augeri potest. Potentia reactiva reti electrico praeberi potest, ita qualitas retis electrici emendans. Praeterea, cum factor potentiae ad 1 vel prope id adaptatur, lectio in amperometro minuetur propter reductionem partis reactivae in currenti, quod motoribus asynchronis impossibile est.
Incommoda:
1. Rotor ab instrumento excitationis dedicato potentiam accipi debet.
2. Sumptus est altus.
3. Conservatio est implicatior.
B. Commoda et incommoda motorum asynchronorum
Commoda:
1. Rotor aliis fontibus potentiae coniungi non debet.
2. Structura simplex, pondus leve, et pretium vile.
3. Facilis conservatio.
Incommoda:
1. Vis reactiva ex reti electrica haurienda est, quod qualitatem retis electricae deteriorat.
2. Spatium aereum inter rotorem et statorem parvum est, et installatio et adaptatio incommodae sunt.
C. Selectio motorum
Delectus motorum cum potentia nominali 1000kW et celeritate nominali 300r/min secundum comparationes technicas et oeconomicas secundum condiciones specificas decerni debet.
1. In industria conservationis aquae, cum capacitas installata plerumque infra 800kW est, motores asynchroni praeferuntur, et cum capacitas installata maior est quam 800kW, motores synchroni solent eligi.
2. Praecipua differentia inter motores synchronos et motores asynchronos est quod in rotore est convolutio excitationis, et velum excitationis thyristoris configurari debet.
3. Ministerium energiae publicae patriae meae statuit factorem potentiae apud fontem potentiae usoris 0.90 vel supra attingere debere. Motores synchroni factorem potentiae magnum habent et requisitis energiae publicae satisfacere possunt; motores asynchroni autem factorem potentiae humilem habent et requisitis energiae publicae satisfacere non possunt, et compensatio reactiva requiritur. Ergo, stationes antliae motoribus asynchronis instructae plerumque velis compensationis reactivae instruendae sunt.
4. Structura motorum synchronorum est complexior quam motorum asynchronorum. Cum inceptum stationis antliae et generationem potentiae et modulationem phasium in considerationem ducere debet, motor synchronus eligendus est.
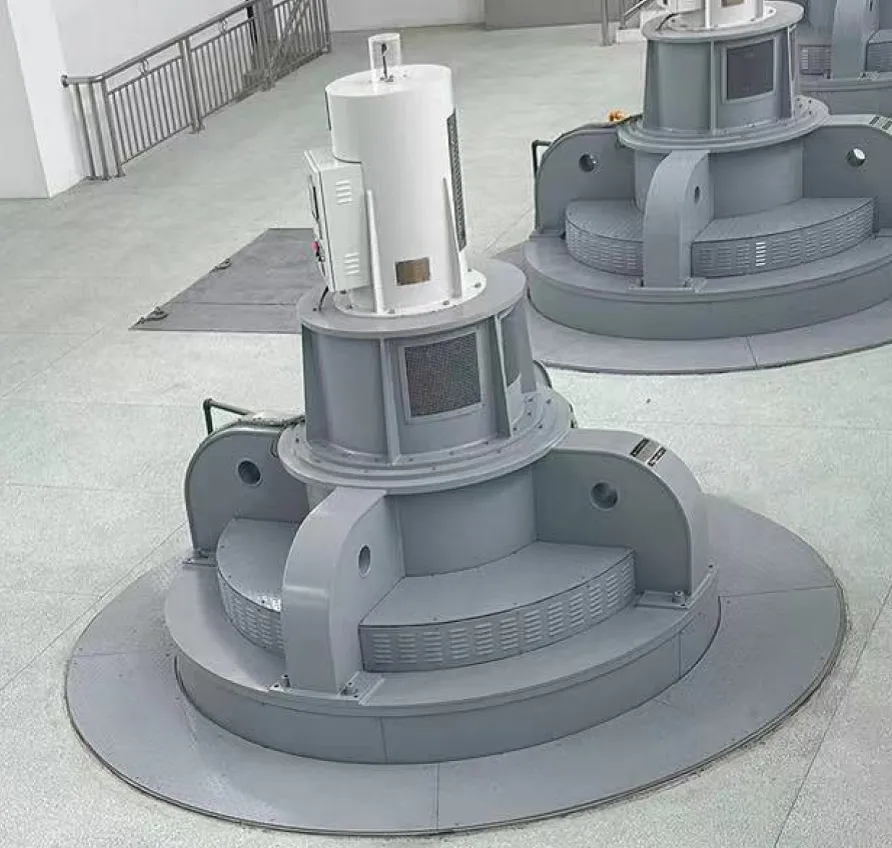
Antliae fluxus mixti axialis plene adaptabiles late adhibentur inunitates verticales(ZLQ, HLQ, ZLQK)unitates horizontales (inclinatae)(ZWQ, ZXQ, ZGQ), et etiam in unitatibus LP humilis elevationis et magni diametri adhiberi potest.
Tempus publicationis: XXX Augusti, MMXXIV